Comment se fait un routage météo
Un bateau, une prévision et une méthode plus ancienne que l'ordinateur : comment un routeur trouve la route la plus rapide, dans les règles de l'art.
En mer, la ligne droite est rarement le chemin le plus rapide. Un voilier n'avance pas face au vent, file au travers et se traîne au vent arrière dans la petite brise, et le vent qu'il rencontrera change d'un mille à l'autre et d'une heure à l'autre. Choisir un cap pour les dix minutes qui viennent est facile ; le choisir pour les trois jours qui viennent, sachant que chaque choix vous porte dans un autre vent, ne l'est pas. La question a un nom en mathématiques. En 1931, le mathématicien allemand Ernst Zermelo la posait pour un dirigeable traversant un vent qui varie dans l'espace et dans le temps : quelle conduite mène un engin de A à B dans le moindre temps ? Le routage météo est la réponse pratique à cette question, mise au point pour les navires et les voiliers depuis quelque soixante-dix ans.
Tout routeur, de la table à cartes du navigateur des années 1950 au logiciel d'une course au large, assemble les trois mêmes ingrédients. Le bateau : à quelle vitesse il va dans chaque vent, à chaque angle. La météo : le vent prévu sur toute la zone et toute la durée de la traversée. La mer : le courant qui porte le bateau, la côte et les hauts-fonds à parer. Il y ajoute un objectif, le plus souvent l'arrivée la plus tôt, parfois une traversée plus sûre ou plus confortable, et une méthode pour chercher, parmi les innombrables trajets possibles, celui qui y répond le mieux. Une route ne vaut que son ingrédient le plus faible : un algorithme parfait sur une mauvaise prévision trace avec assurance un trait vers le mauvais endroit.
Le bateau entre sous la forme de sa polaire : une table des vitesses sur l'eau pour chaque force et chaque angle du vent réel, dessinée en éventail de courbes. Les meilleures sont calculées par un programme de prédiction de vitesse, ou VPP, comme celui que l'Offshore Racing Congress fait tourner pour chaque bateau qu'il jauge : à partir des formes de la coque, du gréement et des voiles mesurés, il cherche la vitesse à laquelle la poussée des voiles équilibre la traînée de la coque, et leur couple de gîte le couple de redressement du bateau, de 6 à 20 nœuds de vent, du près serré au vent arrière. D'autres polaires sont relevées en mer, sur les instruments du bord enregistrés au fil des saisons. D'une polaire sortent les angles dont vit un navigateur : le meilleur angle pour remonter au vent ou pour descendre, là où la vitesse utile vers le vent ou à l'opposé, la VMG, est la plus forte. Une polaire décrit un bateau bien mené, la bonne voile à chaque angle et l'équipage au rappel ; un croiseur chargé pour une traversée l'atteint rarement, et les navigateurs routent couramment sur un pourcentage de celle-ci.
La météo entre sous la forme des fichiers d'un modèle numérique, le plus souvent au format GRIB de l'Organisation météorologique mondiale : sur une grille de points, distants de quelques kilomètres pour un modèle régional, de neuf à trente environ pour un modèle global, le vent à dix mètres au-dessus de la mer, donné par ses deux composantes, d'ouest en est et du sud au nord, toutes les heures ou toutes les trois heures jusqu'à l'échéance du modèle. Le bateau n'est jamais sur un point de la grille, ni à l'heure d'une échéance : le routeur interpole, dans l'espace entre les points qui l'entourent, dans le temps entre les échéances qui encadrent l'instant. La méthode est simple, et elle lisse. Ce qui se passe entre deux points, une brise thermique dans une baie, l'accélération du vent au large d'un cap, n'est pas dans le fichier et ne sera pas dans la route ; les rafales non plus, car le champ donne un vent moyen, et c'est à lui que la polaire est lue.
Avant les ordinateurs, le routage se traçait à la main. En 1957, R. W. James, du service hydrographique de l'US Navy, publiait une méthode pour écarter les navires de la grosse mer que les prévisions de houle commençaient à annoncer : depuis le départ, porter la distance que le navire peut parcourir en un temps donné sur chaque cap, joindre ces points en une courbe, puis repartir de cette courbe pour l'intervalle suivant. Chaque courbe joint les points atteignables au même instant : une isochrone. Quand l'une d'elles touche l'arrivée, la route la plus rapide est trouvée, et se remonte de courbe en courbe jusqu'au départ. Née pour des navires ralentis par la mer, la méthode convient tout aussi bien aux voiliers, dont la vitesse dépend du vent autant que celle d'un navire dépend de la houle ; près de soixante-dix ans plus tard, elle reste le cœur de la plupart des routeurs pour la voile.
Un ordinateur fait la même chose, en bien plus fin. Depuis le départ, il essaie un éventail de caps, tous les cinq ou dix degrés sur le tour d'horizon ; sur chacun, il lit le vent à cet endroit et à cet instant, trouve la vitesse du bateau dans la polaire, et fait avancer le bateau d'un pas de temps, dix minutes ou une heure. Les points atteints forment la première isochrone. De chacun d'eux il essaie de nouveau l'éventail, et ainsi de suite, pas après pas : le front s'étend comme une ride sur un étang, vite là où le bateau va vite, lentement là où le vent manque, et il s'enroule autour d'une pointe comme la houle autour d'une digue. L'image n'a rien d'un hasard : c'est le principe de Huygens pour les ondes, chaque point d'un front devenant la source du suivant. Quand le front atteint l'arrivée, l'ordinateur, qui a noté pour chaque point celui dont il vient, remonte ce fil jusqu'au départ : ce fil est la route.
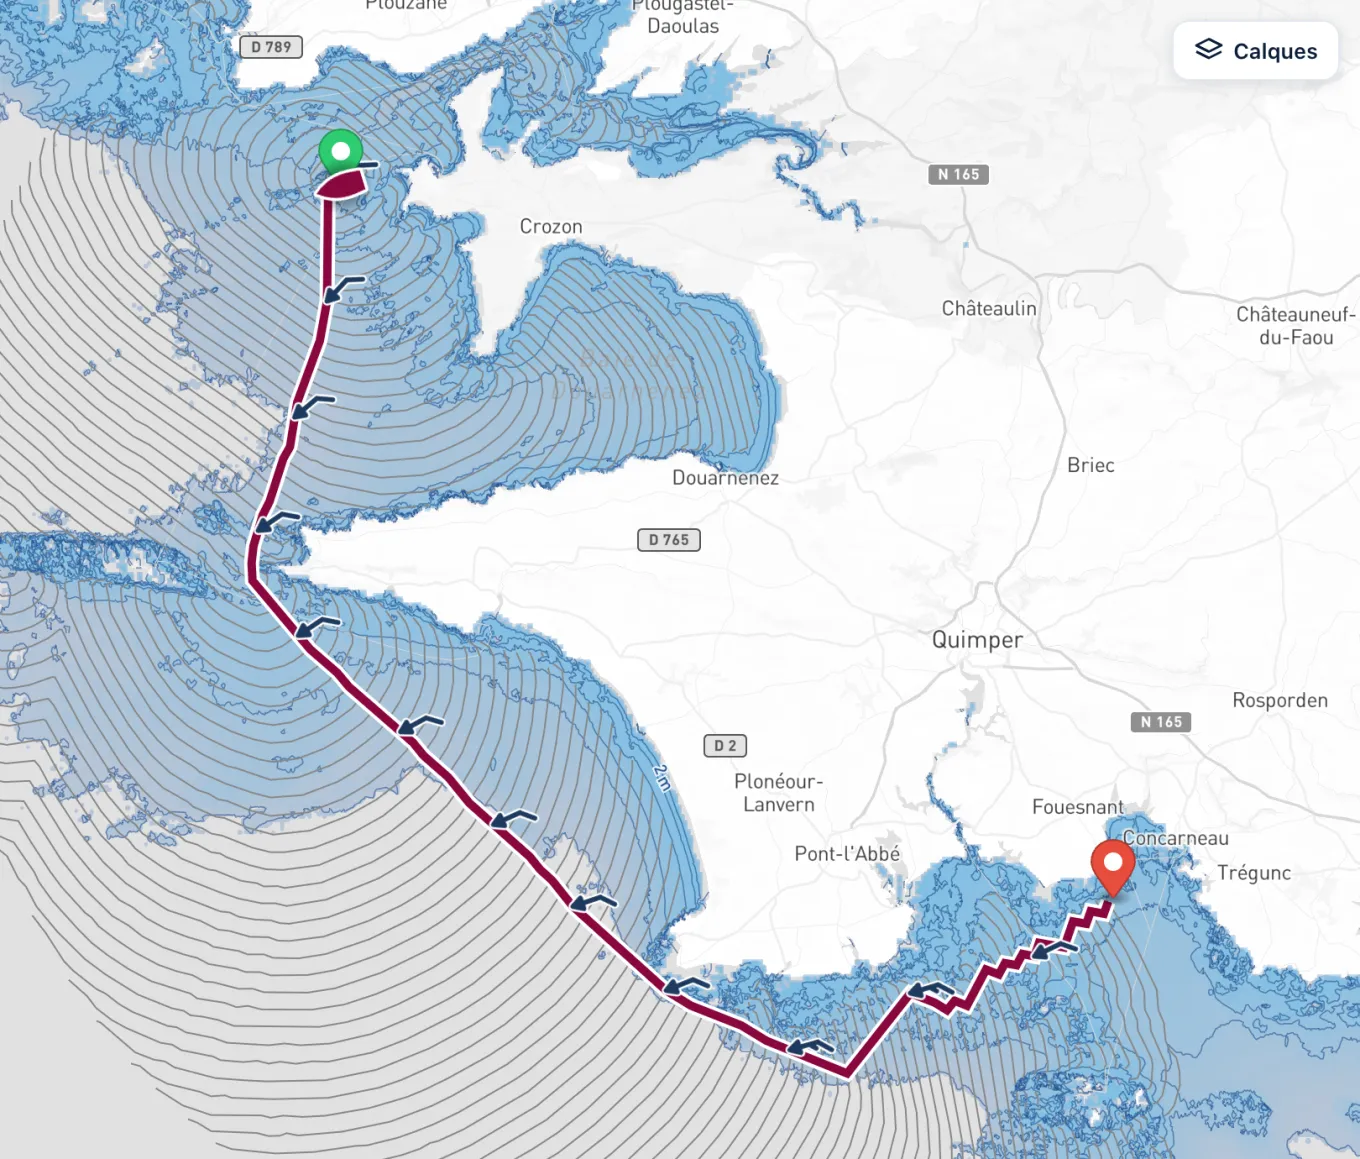
Livrée à elle-même, la méthode se noierait dans ses propres points : trente-six caps depuis chacun de trente-six points en font déjà 1 296 après deux pas, et près de 1,7 million après quatre. Un routeur élague donc le front à chaque pas, pour ne garder que les points qui peuvent encore mener quelque part. La façon classique, que Hideki Hagiwara a rendue propre au calcul par ordinateur à Delft à la fin des années 1980, découpe la zone autour du départ en secteurs étroits et ne garde, dans chacun, que le point le plus avancé ; elle débarrasse aussi la méthode d'origine de ses boucles, le front se repliant sur lui-même derrière un obstacle. D'autres routeurs gardent, dans chaque case d'une grille posée sur la mer, le point le plus proche de l'arrivée. Les réglages de cet élagage, avec le pas de temps et l'écart entre les caps, décident de ce qu'un routeur peut voir : trop grossiers, il coupe court un chenal ou manque une bascule de vent ; trop fins, le calcul s'allonge pour une précision que la prévision ne peut justifier.
Les isochrones ne sont pas la seule voie. Posé sur la mer comme un maillage de points, le problème devient la recherche du plus court chemin dans un graphe, celle que résolvent l'algorithme de Dijkstra, publié en 1959, et son héritier A*, ou un problème de programmation dynamique, résolu étape par étape ; les routeurs de navires s'en servent pour choisir la vitesse autant que le trajet, et économiser le carburant. Le calcul des variations et le contrôle optimal, la voie de Zermelo lui-même, écrivent le meilleur cap comme une équation à résoudre le long de la route : élégant, mais fragile dès que la terre et les hauts-fonds s'en mêlent. Les algorithmes génétiques et évolutionnaires font naître et croisent des milliers de routes candidates pour concilier plusieurs objectifs à la fois, le temps, le carburant et la sécurité. Une revue de ces méthodes par des chercheurs du centre Fraunhofer de logistique maritime conclut qu'aucune ne l'emporte dans tous les cas : la meilleure dépend de l'objectif, de ce que l'on peut commander, des contraintes et du soin mis à la programmer. Pour un voilier, dont la seule commande est le cap, les isochrones restent la référence.
Le courant change plus que la vitesse sur le fond. Un bateau navigue dans le vent qu'il ressent sur l'eau, et dans un courant ce vent est le vent prévu, qui souffle par rapport au fond, moins le courant. Vent contre courant, la brise sur l'eau forcit et la mer se creuse ; vent et courant dans le même sens, elle mollit. Un routeur soigneux lit donc la polaire au vent sur l'eau, ce qui donne la vitesse du bateau sur l'eau, puis ajoute le courant en vecteur pour trouver où le bateau va sur le fond. Les modèles océaniques, comme ceux de Copernicus Marine ou de la NOAA, donnent le courant sur des grilles larges d'environ neuf kilomètres : assez pour le Gulf Stream ou le courant des Aiguilles, pas pour le courant de marée d'un passage étroit entre deux îles, où un atlas de courants ou les prédictions officielles gardent le dernier mot.
La terre est la contrainte la plus dure, et l'endroit où un routeur ment le plus souvent. Une route ne doit ni la traverser ni s'échouer : chaque segment est vérifié contre un trait de côte, ou contre une grille de profondeurs avec le tirant d'eau et une marge. Plus la carte est fine, plus la route peut serrer la côte ; sur un trait de côte dessiné au kilomètre, un chenal se ferme et une pointe offre un raccourci à travers ses cailloux. Les profondeurs se lisent au zéro des cartes ou au niveau moyen de la mer, et la marée, qu'une carte figée ne voit pas, ajoute de l'eau au-dessus du zéro des cartes mais peut en retirer sous le niveau moyen. Viennent ensuite les règles de la mer : les dispositifs de séparation du trafic, les zones réglementées et, en course au large, les zones que la course interdit, comme la zone d'exclusion que les courses autour du monde tracent autour de l'Antarctique. Un routeur qui les ignore trace une route que le skipper n'a pas le droit de suivre.
Une polaire ne sait rien des manœuvres, ni de la mer. Un virement coûte quelques secondes à un équipage de course et plusieurs minutes à un équipage de croisière réduit ; un empannage dans la brise coûte davantage, et fait courir un risque. Beaucoup de routeurs comptent à chacun un temps perdu, pour que la route cesse de zigzaguer pour gagner quelques mètres. Une houle ou un clapot court freinent un bateau au près bien plus que ne le dit sa polaire, et certains routeurs abaissent la polaire avec la hauteur de la mer. La sécurité, enfin, fixe des limites qu'aucun gain de temps ne justifie : un vent dans lequel ne pas naviguer, une mer à ne pas prendre par le travers, un angle à ne pas tenir plein vent arrière dans un coup de vent. La recherche appelle cela le routage multicritère, qui pèse la vitesse contre la sécurité et le confort ; un skipper appelle cela le sens marin.
La meilleure route dans une prévision ne vaut que la prévision. L'atmosphère est chaotique : deux états qui ne diffèrent presque en rien divergent au bout de quelques jours, et une dépression prévue pour jeudi peut passer cent milles plus au nord ou plus au sud. Les centres de prévision mesurent ce doute avec des ensembles : l'ECMWF fait tourner son modèle 51 fois à chaque run, un contrôle et 50 membres dont le point de départ et la physique sont légèrement modifiés, sur une grille large d'environ neuf kilomètres. Router chaque membre donne, au lieu d'un trait, un faisceau de routes : là où elles restent groupées le plan est solide, là où elles s'écartent le doute est réel, et la part des membres sur chaque option en donne les chances. Comparer les routes de plusieurs modèles, chacun parti de sa propre analyse, fait de même, plus grossièrement. Refaire enfin la route pour chaque heure de départ sur plusieurs jours transforme le routage en choix d'une fenêtre météo.
Une route est une stratégie, pas un trait à suivre à la barre. Les modèles tournent de nouveau toutes les six ou douze heures, nourris d'observations fraîches, et le run suivant peut déplacer la dépression même autour de laquelle la route a été construite : un bon navigateur route de nouveau à chaque run, et regarde comment la route change d'un run à l'autre d'aussi près que la route elle-même. En mer, la prévision se vérifie sur ce que le bateau rencontre : le baromètre, le vent aux instruments, le vent sur la mer que les diffusiomètres mesurent depuis les satellites. Quand le vent rencontré s'écarte du vent prévu, le modèle qui l'avait vu venir mérite plus de confiance, et la route que trace son vent plus de poids.
Bien lire une route, c'est savoir pourquoi elle passe là où elle passe. Les isochrones le disent : là où elles se serrent le bateau avance lentement, là où elles s'écartent il avance vite, et une route qui s'éloigne beaucoup de la ligne directe va chercher un vent ou un courant qui vaut les milles en plus. Une route qui se retourne quand le départ bouge d'une heure, ou d'un modèle à l'autre, repose sur un équilibre fragile entre deux options : le choix sûr est souvent celui qui perd peu quoi qu'il arrive, pas celui qui gagne le plus si tout se passe comme prévu. Et le trait le plus utile sur la carte est parfois l'échappatoire : un port où se réfugier si le front arrive en avance.
Saily WR suit ces règles, et dit où il s'arrête. Il calcule par la méthode des isochrones : à chaque pas il essaie 36 caps, tous les 10°, le vent interpolé dans l'espace et dans le temps, la vitesse du bateau lue dans sa polaire, choisie parmi environ 22 400, certificats ORC compris, et multipliée par sa performance. Dans chaque case d'une grille, il garde le point le plus proche de l'arrivée, et écarte les cases qu'un pas précédent a déjà atteintes, comme le ferait une recherche de plus court chemin ; le pas de temps découle de la distance du trajet, pour une centaine d'isochrones, d'une minute pour une régate côtière à six heures pour une traversée océanique. Dans un courant, SMOC ou RTOFS, la polaire est lue au vent sur l'eau et le courant porte le bateau sur le fond ; chaque segment est vérifié contre le trait de côte d'OpenStreetMap, ou contre les profondeurs d'EMODnet et de GEBCO avec la profondeur minimale que vous fixez, et dans le petit temps le moteur du bateau peut prendre le relais. Surtout, plutôt qu'une seule prévision, il route sur chacun de ses 21 modèles qui couvre le trajet, côte à côte : là où leurs routes s'accordent la prévision est solide, là où elles divergent le doute est réel.
Il ne fait pas encore tout ce que l'art connaît. Ses routes ne comptent aucun temps pour un virement ou un empannage, lisent la même polaire quelle que soit la mer, et traversent les dispositifs de séparation du trafic et les zones de course comme s'ils n'existaient pas. Les rafales et les vagues sont montrées le long de la route, jamais utilisées pour la calculer. Il ne route aucun membre d'ensemble et ne cherche pas le meilleur départ : pour peser une fenêtre, recalculez une heure ou un jour plus tard. Ses profondeurs ne tiennent pas compte de la marée, et ses courants, larges d'environ neuf kilomètres, ne disent pas le courant d'une passe étroite. Rien de cela n'est caché, et rien de cela ne remplace le skipper : un routeur trouve la route la plus rapide dans une prévision, la route à suivre reste une décision de marin, prise avec la carte, le baromètre et le ciel.
Sources
- Zermelo's navigation problem, Wikipedia (en anglais)
- Modeling and Optimization Algorithms in Ship Weather Routing, L. Walther, A. Rizvanolli, M. Wendebourg, C. Jahn, International Journal of e-Navigation and Maritime Economy, 2016
- Velocity Prediction Program (VPP), Offshore Racing Congress
- Medium-range forecasts, ECMWF