Wie ein Wetterrouting entsteht
Ein Boot, eine Vorhersage und eine Methode, älter als der Computer: wie ein Router den schnellsten Weg über das Meer findet, nach allen Regeln der Kunst.
Auf See ist die gerade Linie selten der schnellste Weg. Ein Segelboot kommt gegen den Wind nicht voran, fliegt auf Halbwindkurs und dümpelt vor dem Wind in leichter Brise, und der Wind, den es antreffen wird, ändert sich von Meile zu Meile und von Stunde zu Stunde. Einen Kurs für die nächsten zehn Minuten zu wählen ist leicht; ihn für die nächsten drei Tage zu wählen, wohl wissend, dass jede Wahl Sie in einen anderen Wind trägt, ist es nicht. Die Frage hat einen Namen in der Mathematik. 1931 stellte sie der deutsche Mathematiker Ernst Zermelo für ein Luftschiff in einem Wind, der sich in Raum und Zeit ändert: Welche Steuerung bringt ein Fahrzeug in der kürzesten Zeit von A nach B? Das Wetterrouting ist die praktische Antwort auf diese Frage, seit rund siebzig Jahren für Schiffe und Segelboote ausgearbeitet.
Jeder Router, vom Kartentisch des Navigators der 1950er-Jahre bis zur Software einer Hochseeregatta, setzt dieselben drei Zutaten zusammen. Das Boot: wie schnell es bei jedem Wind und in jedem Winkel zu ihm segelt. Das Wetter: der vorhergesagte Wind über das ganze Gebiet und die ganze Dauer des Törns. Das Meer: die Strömung, die das Boot versetzt, die Küste und die Untiefen, die es meiden muss. Dazu kommen ein Ziel, meist die früheste Ankunft, manchmal ein sichererer oder bequemerer Törn, und eine Methode, unter den unzähligen möglichen Wegen den zu suchen, der dieses Ziel am besten erfüllt. Eine Route ist nur so gut wie ihre schwächste Zutat: Ein perfekter Algorithmus auf einer schlechten Vorhersage zieht mit großer Sicherheit eine Linie an den falschen Ort.
Das Boot geht als seine Polare ein: eine Tabelle der Geschwindigkeiten durchs Wasser für jede wahre Windgeschwindigkeit und jeden wahren Windwinkel, als Fächer von Kurven gezeichnet. Die besten berechnet ein Geschwindigkeitsvorhersageprogramm, ein VPP, etwa jenes, das der Offshore Racing Congress für jedes von ihm vermessene Boot rechnet: Aus den Linien des Rumpfes, dem Rigg und den vermessenen Segeln sucht es die Geschwindigkeit, bei der der Vortrieb der Segel den Widerstand des Rumpfes ausgleicht und ihr krängendes Moment das aufrichtende Moment des Bootes, bei Wind von 6 bis 20 Knoten, von hoch am Wind bis platt vor dem Wind. Andere Polaren werden auf See gemessen, aus den über Jahre aufgezeichneten Bordinstrumenten. Aus einer Polare ergeben sich die Winkel, von denen ein Navigator lebt: der beste Winkel, um gegen den Wind aufzukreuzen oder vor ihm abzulaufen, dort, wo die Geschwindigkeit zum Wind hin oder von ihm weg, die VMG, am höchsten ist. Eine Polare beschreibt ein gut gesegeltes Boot, mit dem richtigen Segel in jedem Winkel und der Crew auf der Kante; ein für einen Törn beladenes Fahrtenboot erreicht sie selten, und Navigatoren routen üblicherweise auf einem Anteil davon.
Das Wetter geht als die Dateien eines numerischen Modells ein, meist im GRIB-Format der Weltorganisation für Meteorologie: auf einem Gitter von Punkten, wenige Kilometer auseinander bei einem Regionalmodell, etwa neun bis dreißig bei einem globalen, der Wind zehn Meter über dem Meer, als seine zwei Komponenten von West nach Ost und von Süd nach Nord, jede Stunde oder alle drei Stunden bis zum Horizont des Modells. Das Boot liegt nie auf einem Gitterpunkt, noch zur Zeit eines Vorhersageschritts: Der Router interpoliert, im Raum zwischen den Punkten um es herum, in der Zeit zwischen den Schritten um den Augenblick. Die Methode ist einfach, und sie glättet. Was zwischen zwei Punkten geschieht, eine Seebrise in einer Bucht, der Wind, der vor einem Kap zulegt, steht nicht in der Datei und wird nicht in der Route stehen; ebenso wenig die Böen, denn das Feld enthält einen mittleren Wind, und bei ihm wird die Polare gelesen.
Vor den Computern wurde das Routing von Hand gezeichnet. 1957 veröffentlichte R. W. James vom Hydrographic Office der US Navy eine Methode, Schiffe von dem schweren Seegang fernzuhalten, den die Wellenvorhersagen vorherzusagen begannen: vom Abfahrtsort aus auf jedem Kurs abtragen, wie weit das Schiff in einer festen Zeit kommt, diese Punkte zu einer Kurve verbinden und von dieser Kurve aus für das nächste Intervall neu beginnen. Jede Kurve verbindet die Punkte, die zum selben Zeitpunkt erreichbar sind: eine Isochrone. Berührt eine von ihnen das Ziel, ist die schnellste Route gefunden und wird von Kurve zu Kurve bis zum Abfahrtsort zurückverfolgt. Die Methode entstand für Schiffe, die der Seegang bremst, doch sie passt ebenso gut zu Segelbooten, deren Geschwindigkeit so sehr vom Wind abhängt wie die eines Schiffes von der See; fast siebzig Jahre später ist sie noch immer das Herz der meisten Router für Segler.
Ein Computer macht dasselbe, nur viel feiner. Vom Abfahrtsort aus probiert er einen Fächer von Kursen, alle fünf oder zehn Grad rundum; auf jedem liest er den Wind an diesem Ort und zu diesem Zeitpunkt, findet die Geschwindigkeit des Bootes in der Polare und lässt das Boot einen Zeitschritt weit segeln, zehn Minuten oder eine Stunde. Die erreichten Punkte bilden die erste Isochrone. Von jedem von ihnen probiert er den Fächer erneut, und so weiter, Schritt für Schritt: Die Front breitet sich aus wie eine Welle auf einem Teich, schnell, wo das Boot schnell segelt, langsam, wo der Wind ausbleibt, und sie legt sich um eine Landspitze wie die Dünung um eine Mole. Das Bild ist kein Zufall: Es ist das Huygenssche Prinzip der Wellen, jeder Punkt einer Front wird zur Quelle der nächsten. Erreicht die Front das Ziel, folgt der Computer, der sich für jeden Punkt gemerkt hat, woher er kam, diesem Faden zurück zum Abfahrtsort: Dieser Faden ist die Route.
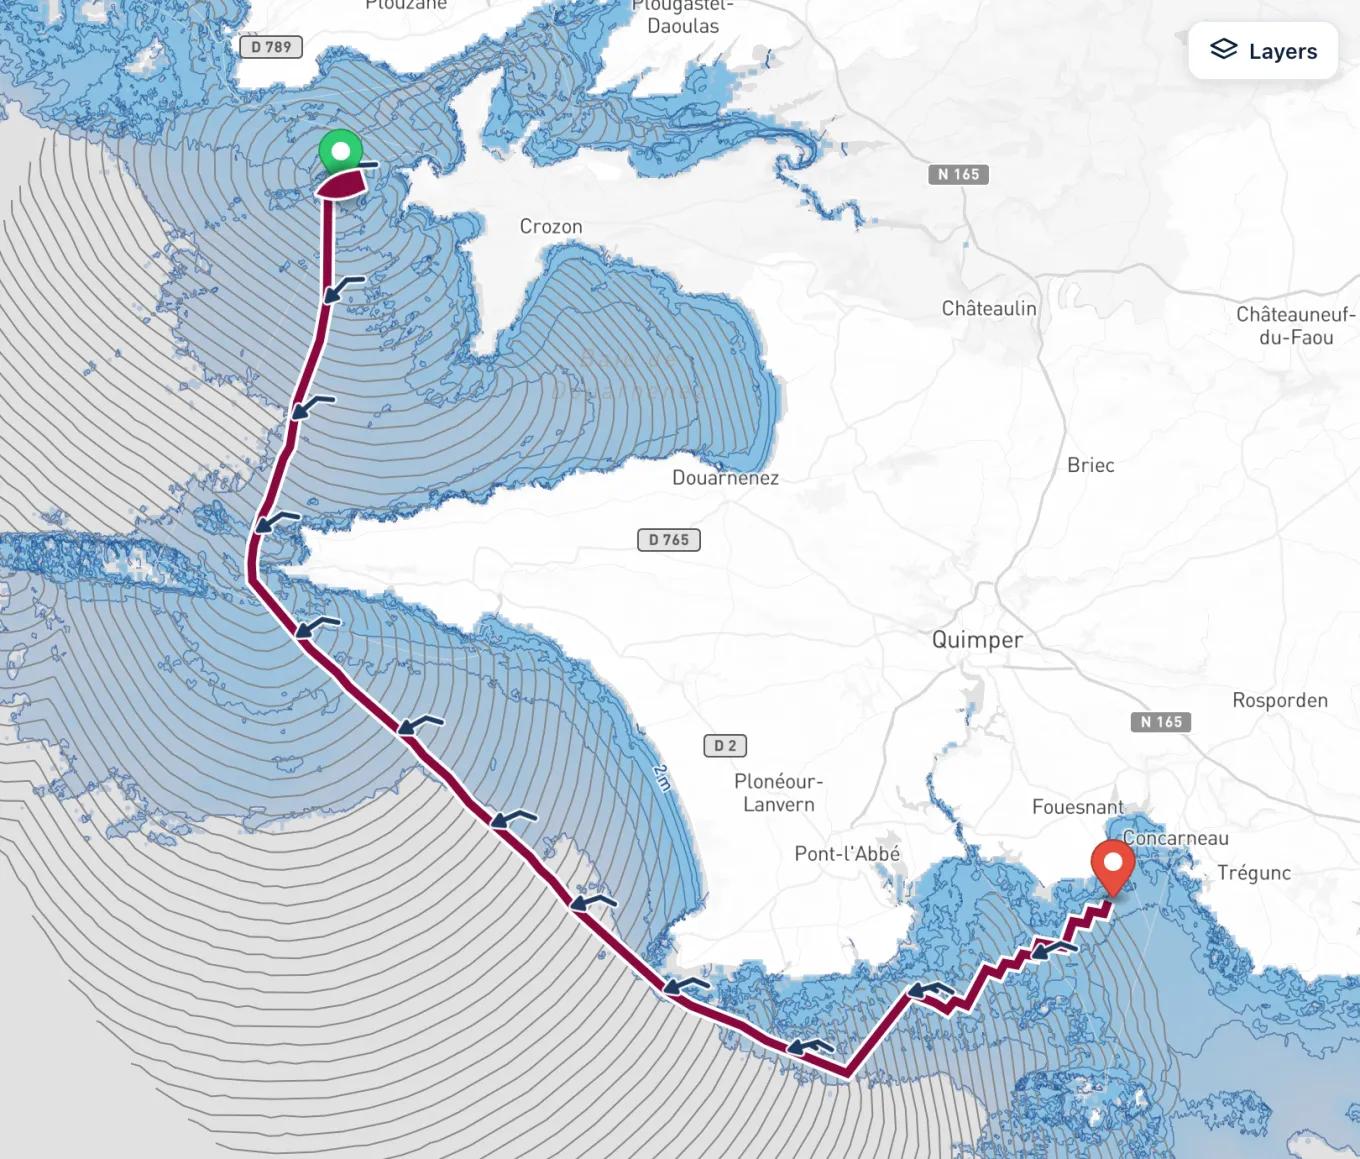
Sich selbst überlassen, würde die Methode in ihren eigenen Punkten ertrinken: Sechsunddreißig Kurse von jedem von sechsunddreißig Punkten ergeben nach zwei Schritten schon 1.296, nach vier fast 1,7 Millionen. Ein Router lichtet die Front daher bei jedem Schritt aus und behält nur die Punkte, die noch irgendwohin führen können. Der klassische Weg, den Hideki Hagiwara Ende der 1980er-Jahre in Delft für den Computer tauglich machte, teilt das Gebiet um den Abfahrtsort in schmale Sektoren und behält in jedem nur den am weitesten vorgedrungenen Punkt; er befreit die ursprüngliche Methode auch von ihren Schleifen, wenn sich die Front hinter einem Hindernis auf sich selbst zurückfaltet. Andere Router behalten in jeder Zelle eines über das Meer gelegten Gitters den Punkt, der dem Ziel am nächsten liegt. Die Einstellungen dieses Auslichtens, mit dem Zeitschritt und dem Abstand zwischen den Kursen, entscheiden, was ein Router sehen kann: zu grob, und er schneidet ein Fahrwasser ab oder verpasst einen Winddreher; zu fein, und die Rechnung wird lang für eine Genauigkeit, die die Vorhersage nicht hergibt.
Die Isochronen sind nicht der einzige Weg. Als Netz von Punkten über das Meer gelegt, wird das Problem zur Suche nach dem kürzesten Weg in einem Graphen, wie sie der 1959 veröffentlichte Algorithmus von Dijkstra und sein Erbe A* lösen, oder zu einem Problem der dynamischen Programmierung, Stufe um Stufe gelöst; Router für Schiffe nutzen sie, um die Geschwindigkeit ebenso wie den Weg zu wählen und Treibstoff zu sparen. Die Variationsrechnung und die optimale Steuerung, Zermelos eigener Weg, schreiben den besten Kurs als Gleichung, die entlang der Route zu lösen ist: elegant, aber zerbrechlich, sobald Land und Untiefen ins Spiel kommen. Genetische und evolutionäre Algorithmen lassen Tausende Kandidatenrouten entstehen und kreuzen sie, um mehrere Ziele zugleich abzuwägen, Zeit, Treibstoff und Sicherheit. Eine Übersicht dieser Methoden von Forschenden des Fraunhofer-Centers für Maritime Logistik kommt zu dem Schluss, dass keine in jedem Fall gewinnt: Die beste hängt vom Ziel ab, davon, was sich steuern lässt, von den Randbedingungen und von der Sorgfalt ihrer Umsetzung. Für ein Segelboot, dessen einzige Steuergröße der Kurs ist, bleiben die Isochronen die Referenz.
Eine Strömung ändert mehr als die Fahrt über Grund. Ein Boot segelt in dem Wind, den es auf dem Wasser spürt, und in einer Strömung ist dieser Wind der vorhergesagte Wind, der über Grund weht, abzüglich der Strömung. Bei Wind gegen Strom frischt die Brise über dem Wasser auf und die See wird steil; bei Wind mit dem Strom lässt sie nach. Ein sorgfältiger Router liest die Polare daher beim Wind über dem Wasser, was die Fahrt des Bootes durchs Wasser ergibt, und addiert dann die Strömung als Vektor, um zu finden, wohin das Boot über Grund fährt. Ozeanmodelle wie die von Copernicus Marine oder der NOAA geben die Strömung auf Gittern von rund neun Kilometern Weite: genug für den Golfstrom oder den Agulhasstrom, nicht für den Gezeitenstrom einer schmalen Passage zwischen zwei Inseln, wo ein Gezeitenstromatlas oder die amtlichen Vorhersagen das letzte Wort behalten.
Das Land ist die härteste Bedingung, und der Ort, an dem ein Router am häufigsten lügt. Eine Route darf es weder queren noch auf Grund laufen: Jede Teilstrecke wird gegen eine Küstenlinie geprüft oder gegen ein Gitter von Tiefen, mit dem Tiefgang und einer Reserve. Je feiner die Karte, desto dichter darf die Route der Küste folgen; auf einer auf den Kilometer gezeichneten Küstenlinie schließt sich ein Fahrwasser, und eine Landspitze bietet eine Abkürzung durch ihre Felsen. Die Tiefen werden auf Seekartennull oder auf mittleren Meeresspiegel bezogen, und die Tide, die eine starre Karte nicht sieht, fügt über Seekartennull Wasser hinzu, kann unter dem mittleren Meeresspiegel aber welches nehmen. Dann kommen die Regeln der See: Verkehrstrennungsgebiete, Sperrgebiete und bei Hochseeregatten die Zonen, die das Rennen verbietet, etwa die Ausschlusszone, die die Rennen um die Welt um die Antarktis ziehen. Ein Router, der sie übergeht, zeichnet einen Weg, den der Skipper nicht segeln darf.
Eine Polare weiß nichts von Manövern, noch von der See. Eine Wende kostet eine Regattacrew einige Sekunden, eine kleine Fahrtencrew mehrere Minuten; eine Halse bei viel Wind kostet mehr und birgt ein Risiko. Viele Router rechnen jedem Manöver eine Zeit an, damit die Route nicht für ein paar Meter Gewinn im Zickzack fährt. Dünung oder kurze Kabbelsee bremsen ein Boot am Wind weit mehr, als seine Polare sagt, und manche Router senken die Polare mit der Höhe der See. Die Sicherheit schließlich setzt Grenzen, die kein Zeitgewinn rechtfertigt: ein Wind, in dem man nicht segelt, eine See, die man nicht quer nimmt, ein Winkel, den man im Sturm nicht platt vor dem Wind hält. Die Forschung nennt das Routing nach mehreren Kriterien, das Geschwindigkeit gegen Sicherheit und Komfort abwägt; ein Skipper nennt es Seemannschaft.
Die beste Route in einer Vorhersage ist nur so gut wie die Vorhersage. Die Atmosphäre ist chaotisch: Zwei Zustände, die sich fast nicht unterscheiden, laufen nach ein paar Tagen auseinander, und ein für Donnerstag vorhergesagtes Tief kann hundert Meilen weiter nördlich oder südlich durchziehen. Die Vorhersagezentren messen diesen Zweifel mit Ensembles: Das ECMWF rechnet sein Modell bei jedem Lauf 51-mal, ein Kontrolllauf und 50 Läufe mit leicht veränderten Anfangszuständen und leicht veränderter Physik, auf einem Gitter von rund neun Kilometern Weite. Jedes Mitglied zu routen ergibt statt einer Linie ein Bündel von Routen: Wo sie beisammen bleiben, steht der Plan fest, wo sie auseinanderfächern, ist der Zweifel echt, und der Anteil der Mitglieder auf jeder Option gibt ihre Chancen an. Die Routen mehrerer Modelle zu vergleichen, jedes von seiner eigenen Analyse gestartet, leistet dasselbe, nur gröber. Die Route schließlich für jede Abfahrtsstunde über mehrere Tage zu wiederholen, macht aus dem Routing die Wahl eines Wetterfensters.
Eine Route ist eine Strategie, keine Linie zum Nachsteuern. Die Modelle laufen alle sechs oder zwölf Stunden neu, mit frischen Beobachtungen gefüttert, und der nächste Lauf kann genau das Tief verschieben, um das die Route gebaut wurde: Ein guter Navigator routet bei jedem Lauf neu und beobachtet, wie sich die Route von Lauf zu Lauf ändert, ebenso genau wie die Route selbst. Auf See wird die Vorhersage an dem gemessen, was das Boot antrifft: am Barometer, am Wind auf den Instrumenten, am Wind über dem Meer, den Scatterometer von Satelliten aus messen. Weicht der angetroffene Wind vom vorhergesagten ab, verdient das Modell, das ihn kommen sah, mehr Vertrauen, und die Route, die sein Wind zeichnet, mehr Gewicht.
Eine Route gut zu lesen heißt zu wissen, warum sie dorthin geht, wo sie hingeht. Die Isochronen sagen es: Wo sie sich drängen, kommt das Boot langsam voran, wo sie sich öffnen, schnell, und eine Route, die weit von der direkten Linie abbiegt, sucht einen Wind oder eine Strömung, die die zusätzlichen Meilen wert sind. Eine Route, die sich umkehrt, wenn sich die Abfahrt um eine Stunde verschiebt oder von einem Modell zum nächsten, ruht auf einem feinen Gleichgewicht zwischen zwei Optionen: Die solide Wahl ist oft die, die wenig verliert, was auch geschieht, nicht die, die am meisten gewinnt, wenn alles nach Plan läuft. Und die nützlichste Linie auf der Karte ist manchmal der Ausweg: ein Hafen, in den man flüchten kann, wenn die Front früher kommt.
Saily WR folgt diesen Regeln und sagt, wo es aufhört. Es rechnet nach der Isochronenmethode: Bei jedem Schritt probiert es 36 Kurse, alle 10°, den Wind in Raum und Zeit interpoliert, die Geschwindigkeit des Bootes aus seiner Polare gelesen, gewählt unter rund 22.400, ORC-Zertifikate eingeschlossen, und mit seiner Leistung multipliziert. In jeder Zelle eines Gitters behält es den Punkt, der dem Ziel am nächsten liegt, und verwirft die Zellen, die ein früherer Schritt schon erreicht hat, wie es eine Suche nach dem kürzesten Weg täte; der Zeitschritt ergibt sich aus der Distanz des Törns, für rund hundert Isochronen, von einer Minute für eine Küstenregatta bis zu sechs Stunden für eine Ozeanüberquerung. In einer Strömung, SMOC oder RTOFS, wird die Polare beim Wind über dem Wasser gelesen, und die Strömung versetzt das Boot über Grund; jede Teilstrecke wird gegen die Küstenlinie von OpenStreetMap geprüft oder gegen die Tiefen von EMODnet und GEBCO mit der Mindesttiefe, die Sie festlegen, und bei Schwachwind kann der Motor des Bootes übernehmen. Vor allem routet es statt auf einer einzigen Vorhersage auf jedem seiner 21 Modelle, das den Törn abdeckt, Seite an Seite: Wo ihre Routen übereinstimmen, steht die Vorhersage fest, wo sie auseinandergehen, ist der Zweifel echt.
Es kann noch nicht alles, was die Kunst kennt. Seine Routen rechnen einer Wende oder Halse keine Zeit an, lesen dieselbe Polare, wie die See auch sei, und queren Verkehrstrennungsgebiete und Regattazonen, als gäbe es sie nicht. Böen und Wellen werden entlang der Route gezeigt, nie zu ihrer Berechnung verwendet. Es routet kein Ensemblemitglied und sucht nicht die beste Abfahrt: Um ein Fenster abzuwägen, rechnen Sie eine Stunde oder einen Tag später erneut. Seine Tiefen enthalten keine Tide, und seine Strömungen, rund neun Kilometer weit, zeigen nicht den Strom einer engen Durchfahrt. Nichts davon ist verborgen, und nichts davon ersetzt den Skipper: Ein Router findet die schnellste Route in einer Vorhersage, die Route, die gesegelt wird, bleibt eine seemännische Entscheidung, getroffen mit der Karte, dem Barometer und dem Himmel.
Quellen
- Zermelo's navigation problem, Wikipedia (auf Englisch)
- Modeling and Optimization Algorithms in Ship Weather Routing, L. Walther, A. Rizvanolli, M. Wendebourg, C. Jahn, International Journal of e-Navigation and Maritime Economy, 2016
- Velocity Prediction Program (VPP), Offshore Racing Congress
- Medium-range forecasts, ECMWF